
- Catalogues
- TWK-ELEKTRONIK GmbH
- Codeur TBE36 manuel

Codeur TBE36 manuel
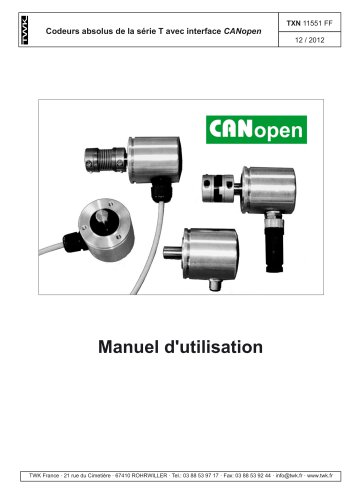
Codeur TBE36 manuel
Les codeurs de la série T sont conçus pour une connexion directe au bus CAN, respectant les normes CiA Draft Standard 406 et 301. Ils utilisent le contrôleur CAN-Bus T89C51CC02 SO 28.
Les codeurs fonctionnent comme esclaves NMT avec un SDO par direction de communication, deux PDOs de transmission, et des identificateurs PDO réglables. Ils supportent les informations SYNC et EMERGENCY et permettent le réglage de l'adresse et de la vitesse via le Layer Setting Service (LSS).
- Raccordement électrique : Suivre les recommandations CiA pour le câblage et les connecteurs.
- Vitesses de transmission : Varient de 20 kBaud à 1000 kBaud.
- Réglage de l'adresse : Utilisation du service LSS.
- Fichier EDS : Fournit une description complète des caractéristiques du participant CANopen.
Les données sont transmises via le télégramme PDO avec des modes de fonctionnement spécifiques.
Les messages d'urgence signalent les erreurs critiques.
Le registre de l'objet permet de configurer divers paramètres de communication et de diagnostic.
Des exemples pratiques sont fournis pour la mise en route et le réglage de l'adresse via LSS.
Liste des documents et normes référencés.
Le document décrit les spécifications des codeurs monotour et multitours, avec des valeurs de position et de vitesse exprimées en format Intel.
Les informations d'urgence sont envoyées lors de modifications dans le registre de statut d'erreur interne.
Les paramètres et informations de diagnostic sont stockés dans le registre de l'objet CANopen.
Les objets de communication incluent des identifiants pour les messages Sync et Emergency.
Les paramètres de fonctionnement incluent les unités de mesure par révolution et la plage de mesure totale.
Les diagnostics incluent l'état de fonctionnement et la résolution monotour.
Les paramètres incluent l'ID de nœud et le timing des bits.
Des exemples d'échange de télégrammes entre un maître et le codeur sont fournis.
Extraits du catalogue

Codeurs absolus de la série T avec interface CANopen Manuel d'utilisation
Ouvrir le catalogue en page 1
COPYRIGHT: The Operating Instructions TXN 11551 is owned by TWK-ELEKTRONIK GMBH and is protected by copyright laws and international treaty provisions. © 2012 by TWK-ELEKTRONIK GMBH POB 10 50 63 ■ 40041 Düsseldorf ■ Germany Tel. +49/211/63 20 67 ■ Fax +49/211/63 77 05 [email protected] ■_www.twk.de
Ouvrir le catalogue en page 2
1. Généralités Les codeurs à lecture électromagnétique de la série T peuvent être raccordés directement au bus CAN. Le raccordement est réalisé de façon interne grâce au Controler CAN-Bus T89C51CC02 SO 28 (entreprise Atmel). Les spécifications suivantes ont été réalisées : Device Profile for Encoders CiA Draft Standard 406, Version 3.0 /1/ CANopen Application Layer and Communication Profile CiA Draft Standard 301, Version 4.02 /2/ Les spécifications de CANopen peuvent être obtenues auprès de l'organisation d'utilisateurs CiA (www.can-cia.org). Seuls les codeurs de la série T avec interface CANopen...
Ouvrir le catalogue en page 5
3. Remarques pour l'installation 3. Remarques pour l'installation 3.1 Raccordement électrique Pour le raccordement du codeur, il est recommandé de se conformer au CiA Draft Recommendation Proposai 303-1, Version 1.1.1 CANopen Cabling and Connector Pin Assignment /3/, surtout en ce qui concerne les résistances de terminaison, les caractéristiques des câbles, la longueur des lignes d'embranchement et de la longueur de transmission. Les résistances de terminaison de bus doivent être réalisées de façon externe. Les données exactes du raccordement sont jointes à chaque appareil. Schéma de principe...
Ouvrir le catalogue en page 6
4. Echange de données La transmission de données E/A a lieu sur CANopen via le télégramme PDO (Process Data Object). Le capteur angulaire de la série T met deux PDOs à disposition. Leurs comportements de transmission (Transmission type) peuvent être réglés indépendamment l'un de l'autre. 4.1 Modes de fonctionnement Il est possible de régler les modes de fonctionnement suivants : Polling Mode (asynchronous-RTR): Le codeur envoie l'actuelle valeur intstantanée de la position après que la valeur de position actuelle ait été interrogée via un télégramme „Remote Frame“ du maître. Asynchronous Mode...
Ouvrir le catalogue en page 7
4.2 Format des données La détermination des données de sortie (Mapping) et de leur représentation est identique pour les deux PDOs. La valeur de position est donnée en pas et, pour la variante avec le signal de vitesse, la valeur de vitesse est donnée en pas par 100 ms. Il est possible de lire les valeurs de position et de vitesse dans le registre de l'objet sous l'index 6004h - Position value et 2010h - Speed value. La représentation de la valeur de position et de la vitesse est effectuée en format Intel. Les exemples suivants sont valables pour un codeur 13 bits monotour. Pour une résolution...
Ouvrir le catalogue en page 8
5. Informations Emergency Le codeur envoie à chaque modification du registre de statut d'erreur interne (index 1001 h) une information Emergency avec l'idantifiant : 80h + Node-ID (même si l'erreur a été corrigée). Une information Emergency se compose de 8 octets ayant les fonctions suivantes :
Ouvrir le catalogue en page 9
6. Programmation et diagnostic (registre de l'objet) 6. Programmation et diagnostic (registre de l'objet) Dans CANopen, tous les paramètres et les informations de diagnostic se trouvent dans le dit registre de l'objet. Ils peuvent y être modifiés ou lus après avoir indiqué leurs index et sous-index grâce au télégramme SDO-(Service Data Object). Le registre de l'objet se divise ainsi : paramètres de communication index 1000h - 1FFFh paramètres spécifiques au constructeur index 2000h - 5FFFh paramètres standards de l'appareil index 6000h - 9FFFh Tous les paramètres portant l'indication "rw" peuvent...
Ouvrir le catalogue en page 10
6.2 Paramètres de communication 6.2.1 Objet 1000h - Device type Contient la version Software du constructeur.: „TBN Std“ par ex.
Ouvrir le catalogue en page 11
6. Programmation et diagnostic (registre de l'objet) 6.2.7 Objet 1010h - Store parameters Pour l'utilisation du Layer Setting Services (LSS, /5/), il est nécessaire de connaître les informations de l'objet 1018h (voir aussi chapitre 3.3).
Ouvrir le catalogue en page 12
6.2.13 Objet 1800h - First transmit PDO (Voir aussi chapitre 4.2)
Ouvrir le catalogue en page 13
6. Programmation et diagnostic (registre de l'objet) 6.2.16 Objet 1A01h - Second transmit PDO mapping Codeur monotour sans signal de vitesse : (Voir aussi chapitre 4.2)
Ouvrir le catalogue en page 14
6.3 Paramètres de l'appareil standards 6.3.1 Objet 6000h - Operating parameters Les valeurs indiquées entre parenthèses sont celles du capteur à résolution 13 bits. Pour modifier le paramètre, le bit „Scaling function control“ (objet 6000h) doit être enabled.
Ouvrir le catalogue en page 15
6. Programmation et diagnostic (registre de l'objet) Remarque : il faut prendre en compte le fait que, dans le codeur TRN, le calcul du nombre de tours est effectué à la puissance 2. Indépendamment de cette exigeance, l‘utilisateur peut programmer la résolution et la résolution totale souhaitées selon les applications. Le codeur, en calculant, utilise si nécéssaire le nombre à la puissance 2 supérieur le plus proche. Les valeurs sont alors considérées et affichées comme étant la résolution réelle et la résolution totale réelle. Exemple : résolution totale souhaitée : 20480 nombre de tours souhaité...
Ouvrir le catalogue en page 16
6.4 Diagnostics standards de l'appareil 6.4.1 Objet 6500h - Operating status Seules les alarmes indiquées dans l'objet 6503h sont supportées.
Ouvrir le catalogue en page 17Tous les catalogues et fiches techniques (PDF) TWK-ELEKTRONIK GmbH
 Codeur TBD
12 Pages
 Codeur KRP
7 Pages
 Apercu de programme 2022
64 Pages
 Brochure image TWK
28 Pages
 Codeur TBA42
6 Pages
 Codeur TRA42
6 Pages
 Capteurs à câble SWK
1 Page
 Capteurs à câble SWA
2 Pages
 Capteurs à câble SWP
3 Pages
 Capteurs à câble SWL
2 Pages
 Capteurs à câble SWH
1 Page
 Codeur TRT
14 Pages
 Capteurs à câble SWF
4 Pages
 Codeur incrémental TBI42
6 Pages
 Capteurs à câble SWM
2 Pages
 Codeur TRT/S3 SIL2
13 Pages
 Capteur rotatif VP12
1 Page
 Capteurs à câble SWG
5 Pages
 Codeur TBE50
16 Pages
 Codeur TRK
11 Pages
 Codeur TMN50 manuel
22 Pages
 Codeur TMN50
6 Pages
 Codeur TRE42
6 Pages
 Codeur TRE50
7 Pages
 Codeur TRA50
7 Pages
 Codeur TBE42
6 Pages
 Codeur TRD
12 Pages
 Codeur TME50
6 Pages
 Codeur TBN36
6 Pages
 Codeur TMA50
6 Pages
 Codeur TMN42 manuel
22 Pages
 Codeur TBA50
16 Pages
 Codeur TBE36
6 Pages
 Codeur TBN42
6 Pages
 Codeur TBB50
16 Pages
 Codeur PBA12
2 Pages
 Codeur TBA36
6 Pages
 Codeur PP27
3 Pages
 Codeur TKA60
2 Pages
 Codeur TKN46
7 Pages
 Rotary encoder TBN58/C3 manual
50 Pages
 Rotary encoder TBN58/C3
22 Pages
 Rotary encoder TBD Manual
26 Pages
 Rotary encoder TBE58
16 Pages
 Rotary encoder KRP - Manual
19 Pages
 Rotary encoder TBN58/S4 SIL2
22 Pages
 Rotary encoder TBN50/C3 manual
20 Pages
 Rotary encoder TBN50/C3
22 Pages
 Rotary encoder HBN/S3 SIL2
16 Pages
 Inclinometer NBA51
6 Pages
 Incremental encoder FOI
7 Pages
 Rotary encoder TRN58/S4 SIL2
22 Pages
 Rotary encoder TRN58/C3 manual
50 Pages
 Rotary encoder TRN58/C3
22 Pages
 Rotary encoder TRN42/S4 SIL2
22 Pages
 Manual TRN50/C3
86 Pages
 Rotary encoder TRN50/C3
22 Pages
 Rotary encoder TRN42/C3 manual
86 Pages
 Rotary encoder TRN42/C3
22 Pages
 Rotary encoder TBN42/S4 SIL2
22 Pages
 Rotary encoder TBN42/C3 manual
86 Pages
 Rotary encoder TBN42/C3
22 Pages
 Rotary encoder TRE58
16 Pages
 Rotary encoder TRT manual
40 Pages
 Switching cam encoder NOCE
14 Pages
 Switching cam encoder NOCA
17 Pages
 Vibration sensor NVT/S3 PLd
12 Pages
 Vibration sensor NVA
12 Pages
 Inclinometer NBN
17 Pages
 Vibration sensor NVA/S3 PLd
15 Pages
 Switching cam encoder NOCN
22 Pages
 Inclination sensor NBT manual
21 Pages
 Inclination sensor NBT
10 Pages
 Inclinometer NBA
17 Pages
 Inclinometer NBT/S3 SIL2/PLd
12 Pages
 Inclinometer NBN/S3 SIL2
13 Pages
 Rotary encoder HBE
14 Pages
 Rotary encoder TRK manual
18 Pages
 Rotary encoder TRK/S3 SIL2
14 Pages
 Rotary encoder TME42
6 Pages
 Rotary encoder TRD manual
26 Pages
 Rotary encoder TMN42 manual
22 Pages
 Rotary encoder TMA42
6 Pages
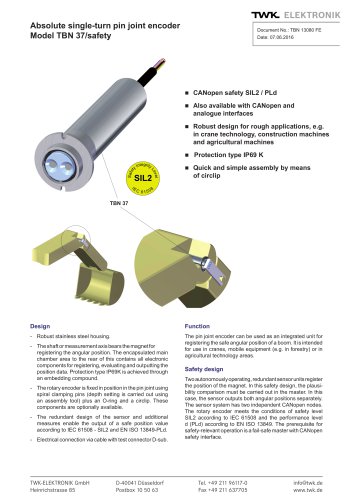 Rotary encoder TBN37
8 Pages
 Rotary encoder TBA37
7 Pages
 Rotary encoder TKN46 manual
22 Pages















- Codeur rotatif
- Codeur incrémental
- Codeur rotatif incrémental
- Codeur rotatif absolu
- Tiltmètre
- Codeur rotatif industriel
- Codeur rotatif magnétique
- Système de capteur de déplacement
- Capteur de déplacement linéaire
- Inclinomètre numérique
- Codeur rotatif en aluminium
- Codeur rotatif en acier inoxydable
- Codeur rotatif monotour
- Tiltmètre MEMS
- Codeur rotatif à bride
- Codeur rotatif ultra robuste
- Inclinomètre multiaxe
- Codeur angulaire SSI
- Codeur rotatif multitour